


岚江科技首创农业场景不依赖GNSS和RTK定位导航系统,破解果园复杂场景无人作业痛点!
作为智慧农业无人化的核心底座,定位导航技术直接决定了农业机器人的作业能力与落地边界。长期以来,国内无人农机高度依赖GNSS、RTK卫星定位体系,这套传统技术方案存在天然场景短板,始终无法攻克果园、丘陵山地、密植农田等复杂场景的作业壁垒,成为制约我国高端农业无人装备规模化、普及化落地的核心卡脖子难题。
近日,岚江科技凭借底层技术自主创新实现跨越式突破,重磅推出业内首款完全脱离GNSS/RTK依赖的农业自主定位导航系统,彻底颠覆传统卫星定位作业模式,补齐复杂农田无人化作业的技术短板,为国内智慧农业全域落地、场景扩容提供颠覆性核心解决方案。
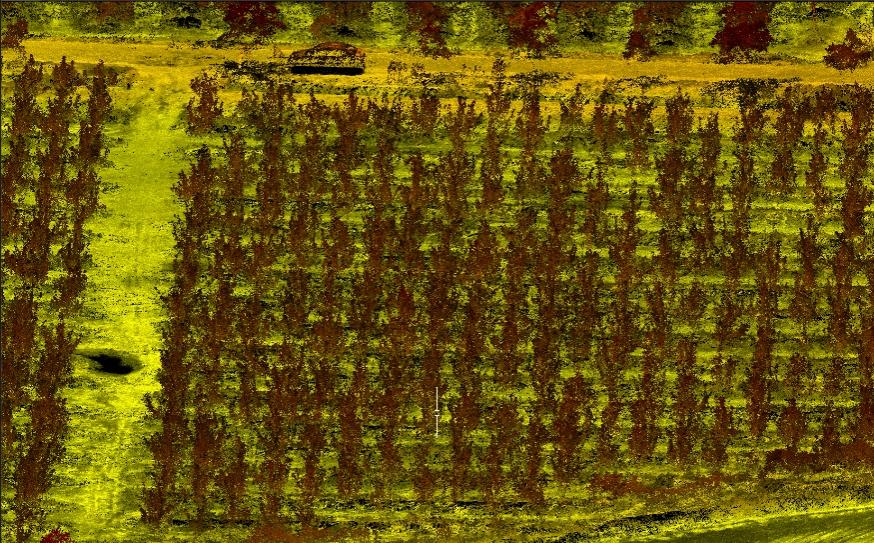
(视觉/激光里程计)
当前国内智慧农业落地普遍面临场景局限性。绝大多数商用无人农机的导航逻辑均依托卫星信号与基站修正实现作业定位,但在规模化果园、高密植大田、丘陵坡地等主流农业场景中,茂密的树冠层、丛生植被、地形遮挡会彻底屏蔽、干扰卫星信号,导致设备定位漂移、轨迹偏移、作业骤停、设备失控等一系列问题。与此同时,RTK基站铺设成本高昂、部署烦琐、运维难度大、地形适配性差,无法适配零散果园、山地地块的普及需求,大量特色经济种植区长期陷入“有设备、用不了、不好用”的困境,极大地桎梏了农业智能化、无人化的产业升级节奏。
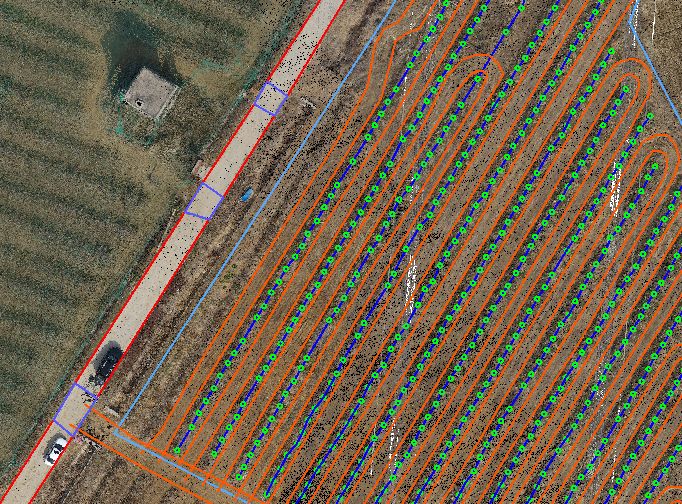
(农场级高精度地图)
深耕果园智能装备赛道多年,岚江科技直击行业底层痛点,跳出行业沿用多年的“卫星定位+基站辅助”传统技术框架,以自主研发的多源感知融合与视觉语义融合定位体系为核心,构建起全新的田间环境自主定位技术体系,彻底摆脱对外源卫星信号、硬件基站的依赖,实现农业机器人定位技术的范式革新。
依托这套颠覆性核心技术,岚江科技全面解锁了复杂果园场景下的全维度无人作业能力,彻底打破传统设备的场景桎梏。在无卫星信号、无基站覆盖的全场景田间环境中,农业机器人可依托田间环境特征自主解算位置、规划行进轨迹,实现全自主、高精度、不间断常态化作业。设备可精准完成果园行间全自动植保喷雾,全程匀速稳行、无漏喷、无重喷,大幅提升病虫害防治效率;支持全天候无人田间巡检,自主遍历作业地块,智能采集作物长势、园区环境、病虫害分布等核心数据,构建数字化农场档案;同时全面适配田间智能割草、果蔬辅助采收、园区安防巡查等多元化作业场景,实现一台设备多场景复用,极大提升农业生产自动化水平。
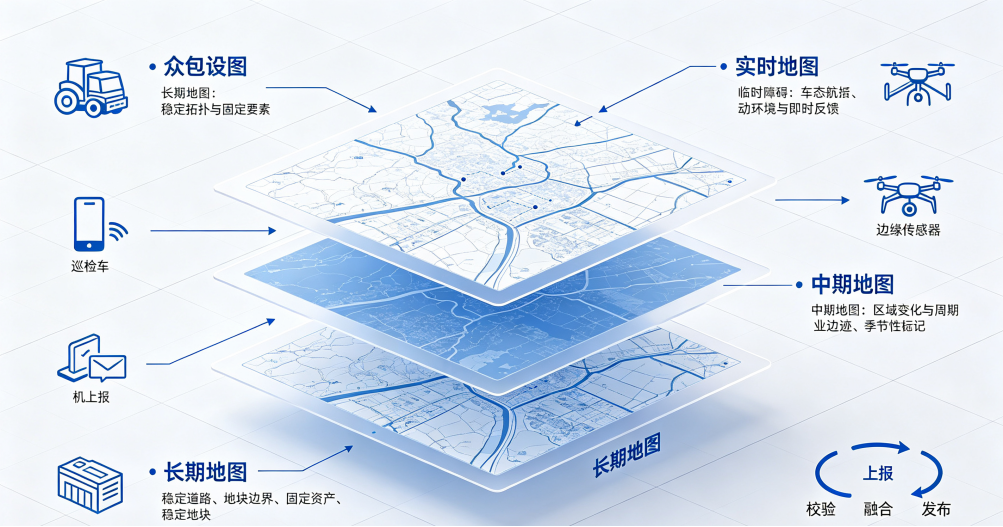
针对农场环境四季更迭、植被动态生长、田间地貌实时变化的行业特性,该技术搭载创新型众包动态建图与实时更新能力,可依托多设备协同感知,动态迭代田间环境地图,自动适应春夏秋冬的植被变化与地块微调,彻底解决传统静态地图易失效、适配性差、重复建图成本高的行业痛点,保障农机全年四季稳定、精准、可靠运行,实现无人作业全天候、全周期落地。
此次技术突破,不仅解决了长期困扰智慧农业行业的场景适配难题,更重构了农业无人化的技术底座与落地逻辑。相较于传统方案,岚江科技自主定位技术无需依赖基建配套、不受环境信号限制、适配绝大多数复杂农耕场景,大幅降低了果园、丘陵农田智能化改造门槛,有效加速农业无人装备从“示范试点”向“全域规模化商用”跨越,填补了国内复杂山地果园无人自主作业的技术空白。
作为国内聚焦果园无人化智能装备的硬核科创企业,岚江科技始终坚持底层算法自主、核心技术自研,以产业真实需求为导向,持续攻坚智慧农业“卡脖子”核心技术。未来,岚江科技将持续迭代优化自主定位导航技术体系,强化极端天气、复杂光照、恶劣工况下的系统稳定性与鲁棒性,持续深化技术与农业实景作业的深度融合,以自主可控的核心技术赋能传统农业转型升级,助力我国智慧农业向全场景、高精度、规模化、国产化高质量发展。


 025-82220253
 18651888040
 南京市玄武区玄武大道108号江苏国际数据港3号楼5楼
 苏公网安备32010202011888
