


筑牢农机智驾软件底座!岚江科技发布Orangeware自研中间件,赋能农业机器人工程化落地
农业机器人规模化落地的瓶颈,不只在于感知导航等算法能力,更受制于软件底层架构的工程化短板。岚江科技全新发布自研组件中间件 Orangeware,打造面向农机智驾的标准化软件底座,重构农业无人装备的研发与迭代范式。平台打通仿真验证到田间量产的全链路,以一体化的开发、调度、复盘体系,支撑复杂果园环境下无人农机稳定自主作业,与自研定位技术形成软硬件合力,为智慧农业装备产业化、国产化筑牢软件根基。
近日,岚江科技正式对外发布自研组件中间件 Orangeware。平台源自 ROS 2Humble LTS 技术栈,并围绕农机作业场景完成深度定制与工程化增强,面向果园无人装备、自主农机等典型农业场景,破解智驾系统工程化开发、动态任务调度、田间问题溯源等长期制约行业规模化落地的核心难题,为农业机器人从技术原型走向大规模商用交付构筑关键软件基石。
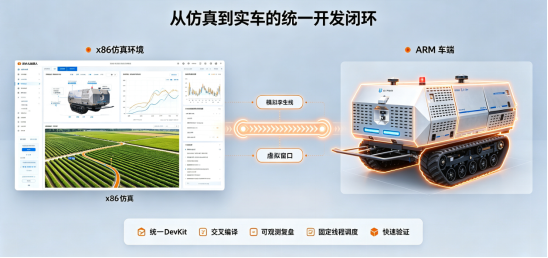
(模拟效果图)
在智慧农业产业化进程中,农机智驾软件的工程化挑战日益凸显。传统开发模式下,感知、定位、规划、作业控制等业务模块深度耦合,研发迭代效率低、周期冗长;田间复杂动态环境,对系统响应的时效性、任务执行的稳定性提出极高标准;仿真验证环境与实车部署链路相互脱节,田间偶发故障难以复现追溯,成为横亘在智能农机示范试点与量产推广之间的一道鸿沟。
锚定农业无人装备产业化的长远需求,岚江科技打造 Orangeware 中间件平台,构建适配田间作业特性的标准化软件运行体系,为整套农机智驾系统提供稳定可靠的底层运行保障,支撑无人装备在多变的农田环境中持续、稳健开展自主作业。
在研发范式层面,Orangeware 重塑农业智驾的开发模式,大幅降低智能农机的研发门槛。研发团队可聚焦于农业作业业务本身,摆脱底层基础框架的重复性开发,以轻量化配置快速完成功能编排与调度,实现导航感知、作业控制等核心能力的高效迭代,加速农业机器人新功能、新方案的验证落地。
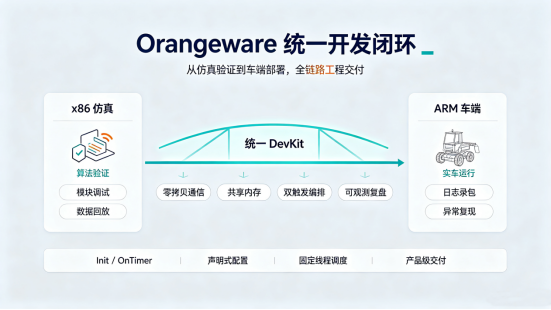
平台构建起从虚拟仿真验证到田间实车部署的一体化开发闭环,依托统一开发套件,实现仿真调试与车载部署无缝衔接,配套全链路可观测与问题复盘体系。研发团队能够高效还原各类复杂田间工况,快速定位并优化系统异常,极大压缩野外调试成本,显著提升智能农机产品的迭代速度与可靠性。
平台具备高性能、高确定性的运行能力,可承载多传感器并发融合的高负载业务,保障农机自主导航、植保作业等关键任务精准及时执行,在果树遮蔽、地形起伏等复杂果园工况下维持稳定输出,保障无人作业的连续性与作业质量。
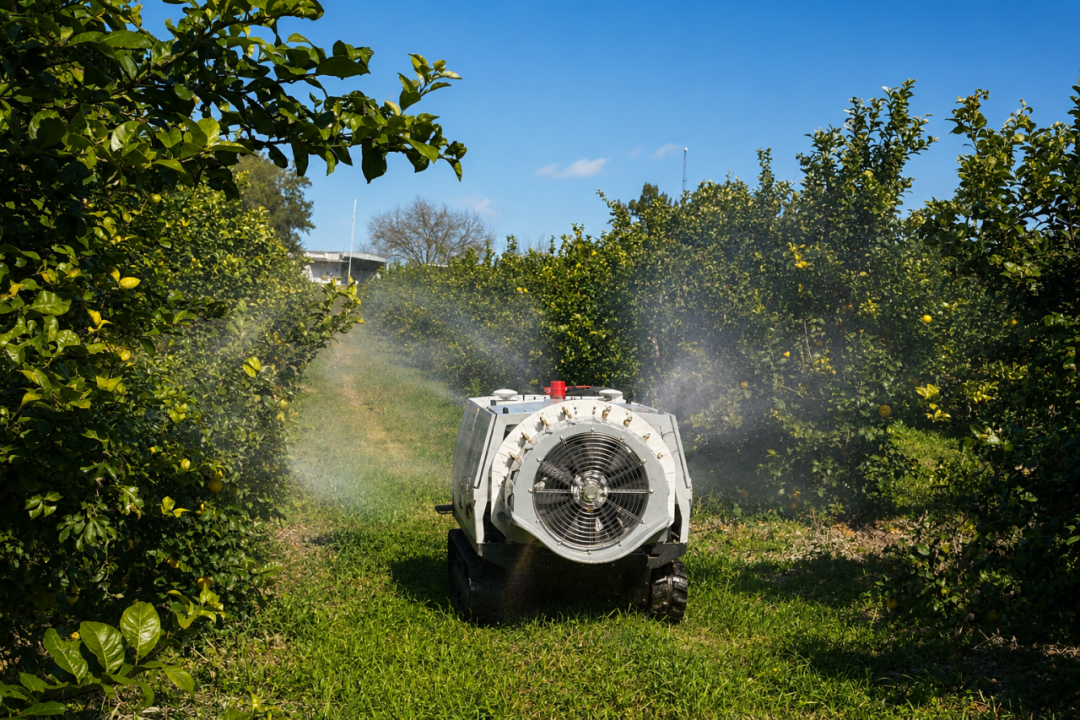
作为岚江科技全栈自主技术体系的关键一环,Orangeware 能够与此前发布的无 GPS/RTK 相对定位导航技术深度协同,共同承载果园植保机器人的全链路自主作业能力。依托统一软件底座,各项自研智驾能力可快速集成联调,打通算法验证、系统集成到装备量产的完整链路。
岚江科技表示,Orangeware 将持续深耕果园、大田等农业特有场景持续迭代演进,不断完善组件生态与配套开发工具链。这套标准化、高可靠的自研软件底座,将持续降低行业智驾开发门槛,推动果园自主机器人、智能农机从单点示范走向全域规模化商用。岚江科技将持续以软硬件一体化自主创新,为我国智慧农业装备国产化、集约化升级注入底层动力。


 025-82220253
 18651888040
 南京市玄武区玄武大道108号江苏国际数据港3号楼5楼
 苏公网安备32010202011888
